
RoboParty、人型ロボット「RP1」の設計を公開 14種の基板製造データも
2026年10月25日 16:52

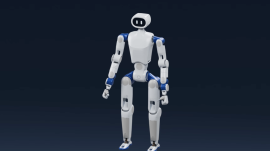
(roboparty.com)[写真拡大]
上海のロボティクス新興企業RoboPartyは、ヒューマノイドロボット「RP1(ROBOTO 01)」の機構設計、14種のカスタム基板の製造データ、制御・学習関連ソフトウェアをGitHubで公開した。SolidWorksの設計データからシミュレーション用モデル、実機への導入ツールまでをそろえ、研究者や開発者による改変と実験を支援する。
公開資料は複数のリポジトリに分かれ、ライセンスや対応する機体構成もそれぞれ異なる。導入時には、使用するソフトウェアの利用条件と、学習済みモデルや実機向け手順の提供状況を確認することが重要になる。
■IROSで披露、10月に正式発表
RoboPartyは公式GitHubプロフィールで、2025年2月21日に設立したと説明している。創業者はYi Huang氏で、2026年8月に公開されたインタビューメディアCrossingの取材では22歳と紹介された。
同社は2026年1月、前身となる「RPO(ROBOTO ORIGIN)」のオープンソースプロジェクトを立ち上げた。RPOは2026年10月時点でGitHubのスターを2600超集めており、36Krは利用者による組み立てや二次開発の事例を報じている。同社によると、世界の開発者コミュニティは5000人を超える。
RP1は9月28日、米ペンシルベニア州ピッツバーグで開催されたロボットの国際会議IROS 2026で初披露された。同社の「Kick Me」と題した展示では、来場者が機体を押したり蹴ったりして外乱を加え、ロボットがバランスを回復する様子を実演した。10月15日には、設計・ソフトウェアの公開を伴う正式発表を行った。
Huang氏は発表で、少数のチームだけがロボットを作れる閉鎖的な開発環境を変えたいという考えを示した。RPO以来、ハードウェアからソフトウェアまでを公開する方針を技術開発の軸に据えているという。
資金調達について、自動車産業メディアGasgooは7月15日、Angel++とPre-Aの連続する2ラウンドで合計約5億人民元を調達したと報じた。Angel++には順為資本、Xiaomiの戦略投資部門、SenseTime Guoxiangなど既存投資家が追加出資し、Pre-AにはCATLが単独で出資したという。
■標準24自由度、Proは頭部を含め30自由度
同社の製品資料によると、RP1とRP1 Proはともに全高1.35mで、バッテリーとエンドエフェクタを含む重量はそれぞれ約39kg、約41kgだ。構造材にはAL6061やAL7075系のアルミニウム合金を使い、胸部にはポリカーボネート、外装や保護部には樹脂やポリウレタンを採用する。
標準モデルの24自由度は、両脚各6、両腕各5、腰部2という内訳だ。Proは両腕が各7自由度となり、頭部の2自由度を加えて合計30自由度となる。追加される手首の軸はヨーとピッチで、手先の向きを調整する研究に利用できる。
シミュレーション用の本体モデルでは、頭部と指を除く24軸と28軸を区別している。Proの「30自由度」と「28軸」は集計対象が異なり、ハンドの指の自由度はさらに別に数える。
メインプロセッサはRockchip RK3588で、8コアCPU、6 TOPSのNPU、8GBのLPDDR4xメモリ、32GBのeMMCストレージを備える。ProはAllwinner A733と16GBメモリのNVIDIA Jetson Orin NX開発用計算モジュールを追加する。標準モデルにも開発用計算モジュールの拡張構成が用意されている。
480MHzの独立したリアルタイムMCUは、動作のスケジューリング、電源の制御、ハードウェアによる非常停止を担当する。推論や画像・音声処理を担うアプリケーションプロセッサと、時間制約の厳しい制御を分担する構成だ。
■交換式ヘッドと多指ハンド、電源を落とさず電池交換
ヘッドは運動制御用、対話用、知覚用、データ収集用の4種類を用意する。運動制御用にはLEDの目の表示、対話用には画面・スピーカー・マイクを備え、標準モデルは運動制御用、Proは対話用ヘッドと単眼RGBカメラを標準構成とする。
知覚用ヘッドはIntel RealSense D435i深度カメラと3D LiDAR、データ収集用はステレオRGBカメラを搭載する。両モデルとも、加速度と角速度を測る6軸の慣性計測装置(IMU)を備え、用途に応じて視覚情報と機体の状態を組み合わせて扱える。
5指の「RP Hand」は能動制御する6自由度と、受動または連動する5自由度を合わせて11自由度を備える。同社の仕様では重量379g±10gで、ウォーム歯車機構を採用し、CAN-FD通信に対応する。手のひらと指の触覚センサーはオプションだ。標準モデルはダミーハンド、Proは6自由度の多指ハンドを標準装備する。
運動性能はメーカー公表値で、両モデルとも走行速度は最大4m/s、登坂角度は30度、乗り越えられる段差は50mmとしている。同社は、運動性能と稼働時間が負荷、地形、バッテリーの状態、ソフトウェア構成によって変わると説明している。
電源は10Ahの主バッテリーと補助バッテリーからなり、電源を落とさずに交換できる。48Vの主電源を外した際には、30Vの補助電源が重要な制御回路への給電を短時間維持する。同社の仕様では稼働時間は最大3時間、充電時間は約1.5時間で、140WのUSB-C急速充電と磁気接続による充電に対応する。
無線通信はWi-Fi 6、Bluetooth 5.2、4Gに対応し、有線接続にはRJ45端子も備える。設計上、非常停止信号は有線または433MHzの無線経路からリアルタイムMCUへ入り、OSを介さずモーターの動作許可を遮断する。
■関節側で高速制御を担う分散構成
関節には自社開発のROMOMOモジュールを採用する。同社は4種類のモジュールを用意し、2段の遊星歯車減速機と内転形モーターを組み合わせたと説明している。外径100mmのモデルのピークトルクは、同社公表値で160N・mだ。
各関節のドライバーは、電流・速度・位置の制御ループを関節側で実行する。主制御装置はCAN-FD経由で目標位置やトルクを送り、位置、温度、故障コードなどを受け取る。高速な関節制御を分散させ、中央側が機体全体の動作を調整する構造である。
CAN-FDは従来のCANを拡張した通信方式で、1フレームに載せるデータを最大8バイトから64バイトへ増やし、データ区間の通信を高速化できる。対応機器には8Mbpsで動作するものもあり、実際の通信速度は機器や配線、設定によって決まる。
ROMOMOの公開リポジトリには、仕様、図面、CAN-FDのプロトコル説明、試験報告書などが収められている。CNX Softwareは10月23日の報道で、公開リポジトリ内では関節内部の組み込みファームウェアのソースを確認できなかったと伝えた。ROMOMOのリポジトリ自体も、文書と試験資料を収めるものとして公開範囲を説明している。
シミュレーションで学習した制御を実機に移す際には、機体の形状や質量に加え、関節の摩擦、応答の遅れ、床との接触などが重要になる。実機の計測データから特性を推定するシステム同定や、学習中に特性を変化させるドメインランダム化は、この差を扱う代表的な手法だ。公開設計と実測データを組み合わせることが、再現性のある実験につながる。
■設計・制御・学習をつなぐ公開リポジトリ
「RP1_hardware」は、SolidWorksのアセンブリと部品データ、Parasolidモデル、編集可能な図面、配線資料、部品表を提供する。14種の基板については、Gerber製造データ、部品表、実装座標、3Dモデルなどを公開している。CAD一式は配布用アーカイブとして提供される。
同社が権利を持つハードウェア設計には、CERNが策定した「CERN-OHL-W-2.0」が適用される。対象設計を改変して配布する際には同ライセンスの条件に従い、製品を配布する際にも必要な設計情報の提供または入手先の通知が求められる。外部の設計や部品には、それぞれの適用条件がある。
「RP1_firmware」はLinuxのボードサポートパッケージ、USB-CAN-FDブリッジのファームウェア、ソフトウェアのパッケージ構築関連ソースへの入口となる。「roboparty_deploy」はROS 2を使う導入基盤で、モーターとIMU、カメラのドライバー、ONNX形式の制御モデルの推論、機体設定、Python SDKなどを扱う。
「RP1_description」はURDFとMJCF形式の機体モデル、メッシュなどを提供する。「roboparty_train」にはNVIDIA Isaac Labを基盤とする強化学習環境、RSL-RLによる学習・評価・出力処理、AMPやBeyondMimicを使う動作模倣、MuJoCoでの検証に関するツールがある。異なるシミュレーターで動作を確かめるSim2Simは、実機への導入前に設定や挙動を点検する工程となる。
PartyOSの関連プロジェクトには、動作追従の「MimicLite」と、教師なし強化学習によるヒューマノイド制御の「UFO」もある。UFOはmjlabを基盤とし、動作追従や報酬・目標の推定などを支援する。設計、機体モデル、学習、推論を共通の関節定義でつなぐことで、変更が各層へ与える影響を追いやすくしている。
■学習環境の対応状況と利用ライセンス
同社のRP1文書では、学習からシミュレーション間の検証、実機への導入までを一通りつなぐ構成として24軸モデルを挙げている。28軸モデルについては、導入設定を用意する一方、専用の学習タスクと標準の制御モデルは未公開としている。
関連プロジェクトの提供状況も個別に見る必要がある。MimicLiteは24軸と28軸のRP1向け学習済みモデルへのリンクを公開している。UFOはRP1向けTeCHモデルを実機では未検証と明記し、roboparty_deployのRP1専用導入ガイドは「近日公開」としている。
UFOのライセンスはCC BY-NC 4.0で、非商用の研究利用を対象とする。Creative Commonsは、非商用かどうかを利用の具体的な目的や状況に基づいて判断すると説明している。商業的利益や金銭的報酬を主目的とする利用には、権利者から別途許可を得る必要がある。
ハードウェア設計、導入ツール、学習フレームワークは、それぞれのライセンスと公開範囲を持つ。研究チームは使用する構成、ソフトウェアの版、制御モデル、試験条件をそろえて記録することで、実験結果を比較しやすくなる。
■研究用ロボット市場での位置付けと提供計画
研究・開発向けの人型ロボットには、UnitreeのR1やFourierのN1などがある。2026年10月時点のUnitree公式仕様では、標準R1は全高1.23m、26自由度で、価格は税・送料別5900米ドル(約92万6000円)だ。R1シリーズでは研究開発向けのEDU構成も設けている。
FourierはN1向けのSDK文書やシミュレーション関連資料を公開している。小型機では、Raspberry Pi 4Bを搭載した22自由度のSamuRoidが2026年前半に紹介された。開発者の公開説明によると、画像・音声処理や大規模言語モデルとの連携にも対応する。
RP1の特徴は、機構CADだけでなく基板の製造データや配線資料をそろえ、制御・学習用ソフトウェアと結び付けている点にある。研究者はソフトウェアの変更と機体の改変を組み合わせ、動作の違いがどの層から生じるかを調べられる。Isaac LabやMuJoCoを利用できることも、既存の研究環境へ組み込む際の利点となる。
2026年10月時点で、RP1とRP1 Proの価格と確定した出荷日程は公表されていない。同社は10月の発表で、2026年第4四半期後半に量産プログラムを進める計画を示している。設計資料とソフトウェアはGitHubで、製品仕様と開発文書は公式サイトで提供している。
■研究データの管理と海外規制
RP1では、装着するヘッドやソフトウェアに応じて、画像、深度、音声、機体の加速度・角速度、関節の指令値や状態などを研究に利用できる。導入機関は、取得するデータ、保存先、外部への通信先、遠隔保守の権限を確認し、研究目的に応じて管理することになる。
中国の国家情報法第7条は、組織と国民に対し、法に従って国家情報活動を支持・補助・協力する義務を定める。データ安全法第35条は、国家安全の維持や犯罪捜査のために公安・国家安全機関がデータを取得する場合、厳格な承認手続きを経て法に従って行い、関係する組織や個人が協力すると規定している。
サイバーセキュリティ法の国内保存義務は、重要情報インフラの運営者が中国国内での運営により収集・生成した個人情報と重要データを対象とする。調達時の確認事項には、メーカーやサービス事業者が取り扱うデータの範囲、利用するクラウドや保守サービス、契約上のデータ管理条件が含まれる。
米FCCは2026年7月28日、外国製の先進ロボット機器を規制対象リストに追加した。対象機器の新規の機器認証を制限する仕組みで、条件付き承認による除外制度も設けられている。米国で調達する場合には、製造国に加え、対象モデルの認証・除外状況と輸入条件を確認する必要がある。
運用面では、研究用ネットワークの分離、不要なWi-Fi・4G通信の無効化、外部接続先の点検などがデータ管理の選択肢となる。公開ソースの点検に加え、実際の機体で通信と保存の挙動を確認することが、研究環境に合った運用設計につながる。
元記事: RoboParty RP1 Humanoid Releases Full PCB Files; Chinese Data Laws Cannot Be Waived
※この記事はTech Timesから提供を受けた記事を日本向けに翻訳・編集したものです。

スポンサードリンク

