
NASA衛星救出でLINKに姿勢制御障害、MRVの耐障害設計との違い
2026年8月14日 15:10

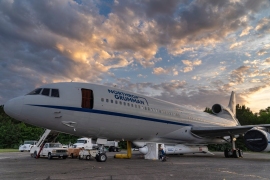
(Photo: NASA/Ron Beard)[写真拡大]
NASAの「ニール・ゲーレルス・スウィフト天文台」の軌道上昇を目指すカタリスト・スペースの宇宙船「LINK」が、姿勢制御を失うトラブルに見舞われた。この事態は、軌道上での衛星サービスがいかに困難かを示すと同時に、ノースロップ・グラマンが開発した「ミッション・ロボティック・ビークル(MRV)」が冗長性と用途別の推進システムを重視する理由を浮き彫りにしている。LINKはソフトウェア更新後、スウィフトへの接近を続けるための軌道調整を進めており、ミッションを完遂できるかはまだ確定していない。
■LINKのリアクションホイール故障と復旧
NASAの老朽化したニール・ゲーレルス・スウィフト天文台の救出を試みてから約3週間後、カタリスト・スペース(Katalyst Space)の宇宙船「LINK」は姿勢制御に問題が生じた。3基あるリアクションホイールのうち2基が使用できない状態となった。宇宙船は毎秒約9度の速度で回転し、通信も途切れがちになった。5億ドル(約795億円、1ドル=159円換算)の望遠鏡を救うための3000万ドル(約47億7000万円)のミッション自体が、重大な危機に直面したかに見えた。
8月11日、NASAとカタリストは、残存するアクチュエータを新たな制御構成に組み込む姿勢制御アルゴリズムを含むフライトソフトウェアの更新に成功したと発表した。カタリストによると、この更新後の構成はランデブー運用を支えられると見込まれている。チームはLINKの軌道をスウィフトに合わせるため、一連の噴射と機動を進めている。
地上約347kmで進行しているこの出来事は、ロボットによる衛星サービスが実際の運用で直面する難しさを示す事例である。7月21日に打ち上げられたノースロップ・グラマンの「ミッション・ロボティック・ビークル(MRV)」も、電気推進を使って静止軌道(GEO)へ向かっている。ただし、LINKとMRVは運用環境や機体規模、開発期間、設計目的が異なるため、LINKの障害がMRVの設計の正しさを直接証明したとまではいえない。それでも、耐障害性と用途に応じた推進系を用意する重要性を示す比較材料にはなる。
リアクションホイールは、電気モーターでフライホイールを回転させ、宇宙船本体との間で角運動量を交換することで、推進剤を消費せずに機体の向きを変える装置である。望遠鏡の指向やランデブー時の姿勢制御などに使われる。3軸を制御する基本構成では、各軸に対応する3基を搭載する。
NASAは、LINKの3基のリアクションホイールのうち2基が使用できず、コールドガススラスターにも一部機能低下があると説明している。障害の具体的な根本原因は、8月11日時点のNASA発表では明らかにされていない。LINKは、ジンバルに搭載したホール効果スラスターを使って回転速度を毎秒約9度から低下させ、残った機器を利用する新しい姿勢制御ソフトウェアへ移行した。
この状況は、地球低軌道(LEO)におけるサービスミッションの構造的な課題を示している。高度約347kmでは大気抵抗によって軌道が徐々に低下するため、復旧に使える時間は限られる。活発な太陽活動に伴う大気抵抗の増加も、スウィフトの軌道低下を速めてきた。NASAによると、平均高度が約300kmを下回ると軌道上昇はさらに難しくなる。時間的な制約の中で、LINKの状態を段階ごとに評価しながら接近を進める必要がある。
■MRVの設計はいかにして障害に備えているか
ミッション・ロボティック・ビークル(MRV)は、静止軌道で複数の衛星を継続的に整備する目的で設計されている。LINKのような短期間の救出ミッションとは、要求される寿命や運用方法が大きく異なる。
ノースロップ・グラマンの資料によると、MRVは同社のミッション・エクステンション・ビークル(MEV)で使われたランデブー・近傍運用・ドッキング技術を継承している。RPODとは、Rendezvous, Proximity Operations, and Dockingの略で、宇宙船がターゲットに接近し、その近くで機動し、接触またはドッキングするための一連の運用を指す。過去の同社資料はRPODを「デュアル・フォールトトレラント」と説明している一方、2026年版のMRV資料は機体バスを「シングル・フォールトトレラント」と記載している。このため、MRVの機体全体があらゆる故障に二重で耐えられると解釈するのは適切ではない。
MRVは、軌道上昇用の電気推進とは別に、RPOD用の燃料補給可能な化学推進システムを搭載している。ホール効果スラスターを含む電気推進は、少ない推進剤で長時間にわたって軌道を変更する用途に適している。一方、化学推進は即時に比較的大きな推力を得られるため、近距離で迅速な応答が必要になる接近・近傍運用に適している。
MRVには、ノースロップ・グラマンが開発した「パッシブ・リフューエリング・モジュール(Passive Refueling Module、PRM)」も搭載されている。これは米宇宙軍が承認した燃料補給インターフェース規格で、MRVを軌道上で補給可能にすることを目的としている。
2026年版のMRV資料には、安全なロボット運用を支える20台以上の状況認識カメラが記載されている。過去の資料では可視光カメラ、赤外線カメラ、LiDARセンサーも示されていた。こうしたセンサーと接近制御システムを組み合わせ、ターゲット衛星の位置や姿勢を把握しながら運用する設計である。
■GEOでのサービス提供が一部で容易になる理由
地上約3万5786kmに位置し、LINKの運用高度よりはるかに高い静止軌道(GEO)は、到達するまでに長い時間を要する一方、衛星サービスの異常対応という面では地球低軌道より時間的な余裕を確保しやすい。
LINKとスウィフトが飛行する低軌道では、スウィフトは約90分で地球を1周し、大気抵抗によって高度が徐々に低下する。チームが異常の分析やソフトウェア更新を行っている間にも、救出対象の軌道条件は変化し続ける。
静止軌道の衛星は、地球の自転周期と同じ約24時間で地球を1周するため、地上から見るとほぼ同じ位置にとどまる。GEOでは大気抵抗の影響は実質的に無視できるほど小さく、低軌道のように短期間で高度が低下する状況ではない。このため、サービス機に異常が起きても、テレメトリの評価、対策の検討、ソフトウェア更新、結果の検証に時間を使いやすい。ただし、長距離通信や放射線環境、軌道投入に要する時間など、GEO固有の難しさもある。
MRVは、電気推進を使った長期間の軌道上昇中に、機体とロボットシステムの点検や較正を進める。電気推進による移動時間は運用開始までの長さという欠点である一方、段階的な試運転期間としても利用できる。
■MRVがGEOで実行する任務
MRVは、DARPAの「静止衛星ロボットサービス(RSGS)」プログラムと、ノースロップ・グラマン傘下のスペースロジスティクスによる官民協力を通じて開発された。米国海軍調査研究所は、長さ3メートル、7自由度のロボットアーム2本を含むロボットシステムを開発した。
各アームは交換可能なツールを利用できる。DARPAによると、MRVは軌道上での衛星の点検、機器の更新、異常への対処、移動などを想定している。専用のサービス用インターフェースを持たない既存衛星への対応も、RSGSプログラムが取り組む主要課題の1つである。
MRVの主要任務の1つが「ミッション・エクステンション・ポッド(MEP)」の設置である。MEPは、推進剤が少なくなった顧客衛星に取り付け、軌道制御やモメンタム管理に必要な推進機能を追加する装置だ。2026年版のノースロップ・グラマン資料では、典型的な2000kg級のGEO衛星に最大8年間の寿命延長を提供できるとしている。実際の延長期間は、取り付ける衛星や運用条件によって異なる。
MRVと3基のMEPは7月21日に打ち上げられた。ノースロップ・グラマンは、MRVがMEPの設置に加え、衛星の点検、移動、修理、更新、廃棄支援、軌道上組み立てなどに対応できるとしている。
オプタスD3は、それまで接続していたミッション・エクステンション・ビークル(MEV)とのサービスを終え、2026年8月にMEVが分離した。MRVとMEPによる顧客衛星への設置作業は、MRVがGEOに到達し、試運転を終えた後に行われる見通しである。
■LINKの問題がMRVに直接影響する懸念はあるか
LINKとMRVは、どちらもロボットによる衛星サービスを目的とするが、開発経緯、運用環境、機体規模、設計上の優先順位が異なる。LINKは、急速に高度を失うNASAの科学衛星を救うため、短期間で開発された地球低軌道用の宇宙船である。カタリストによると、LINKの設計、製造、試験は8か月で行われた。
一方、MRVはノースロップ・グラマンの飛行実績があるMEV系統の技術を基礎とし、DARPAと米国海軍調査研究所が開発したロボットシステムを統合している。静止軌道で複数の顧客衛星を継続して整備することを想定した機体であり、LINKより長期的な運用を前提としている。
したがって、LINKで発生したリアクションホイールの問題がMRVにも同じ形で発生する、あるいはMRVの任務に直接影響すると判断できる根拠はない。ただし、実際の宇宙環境では複数の機器が同時に使用不能になる可能性や、地上からソフトウェアを更新して残存機能を再構成する必要があることを、LINKの事例は示している。
LINKの復旧とミッションが最終的に成功すれば、機器が劣化した状態で姿勢制御ソフトウェアと推進系をどこまで活用できるかについて、貴重な運用データが得られる。一方、MRVについても、実際の耐障害性やロボットサービス能力は、GEO到着後の試運転と顧客ミッションを通じて検証されることになる。
■両ミッションの今後の展開
LINKは、軌道をスウィフトに合わせるための一連の噴射と機動を進めている。エンジニアは各段階で機体の性能を評価し、残存するアクチュエータを使う新しい姿勢制御構成で接近を継続できるか確認している。
スウィフトは現在、高度約347kmにあり、機体の断面積を小さくして大気抵抗を抑える運用を続けている。NASAによると、平均高度が約300kmを下回ると軌道上昇はさらに困難になる。カタリストとNASAは、スウィフトの高度とLINKの状態を監視しながらミッションを進めている。
一方、MRVは静止トランスファ軌道からGEOへ向かう長期間の移動を開始している。DARPAは打ち上げ時、この移動を約1年間の行程と説明した。MRVは電気推進で軌道を徐々に上昇させながら、ロボットシステムなどの点検と較正を進める。
LINKの障害は、MRVの設計が成功したことを事前に証明するものではない。しかし、衛星サービス機に残存機能を組み替える能力、異なる用途に適した推進系、センサー、交換可能なツール、燃料補給手段を持たせる意義を、実際の運用を通じて示す出来事となっている。
■注目ポイントQ&A
●リアクションホイールとは具体的に何ですか?また、LINKが3基のうち2基を失ったことがなぜそれほど重要だったのですか?
リアクションホイールは、宇宙船内部のフライホイールを電気モーターで回転させ、その反作用で機体の向きを変える装置です。推進剤を消費せずに精密な姿勢制御を行える利点があります。LINKでは3基のうち2基が使用できなくなり、通常の構成による3軸姿勢制御を維持できなくなりました。このため、チームは残ったアクチュエータとジンバル式の電気推進スラスターを利用する新しい制御ソフトウェアへ移行しました。
●MRVが軌道上昇に電気推進を使い、ランデブーに化学推進を使うのはなぜですか?
2つの推進方式は異なる目的に適しています。電気推進は推力が小さい一方、推進剤を効率よく利用できるため、長期間かけて軌道を変更する用途に向いています。化学推進は比較的大きな推力を直ちに得られるため、ターゲット衛星の近くで迅速な応答が必要になるランデブーや近傍運用に適しています。MRVはこの違いを踏まえ、軌道上昇用の電気推進とRPOD用の化学推進を搭載しています。
●衛星サービスミッションは、LINKが経験したようなハードウェアの故障から回復できるのでしょうか?
故障の内容と残存する機器によって異なります。LINKでは、ジンバル式スラスターを使って回転速度を下げた後、残っているアクチュエータを利用する姿勢制御ソフトウェアがアップロードされました。NASAとカタリストは、これによってLINKがスウィフトへの接近を続ける準備が整ったとしています。ただし、スウィフトの捕獲と軌道上昇が成功するまでは、ミッション全体の回復に成功したとは断定できません。
●GEOでの運用において重要となる、MRVとLINKのアーキテクチャの違いは何ですか?
LINKは、低軌道にあるスウィフトを短期間で救出するため、8か月で設計、製造、試験された宇宙船です。MRVは、静止軌道で複数の衛星を継続的に整備するために開発され、2本のロボットアーム、交換可能なツール、20台以上の状況認識カメラ、RPOD用の燃料補給可能な化学推進、軌道変更用の電気推進を備えています。両機の違いは、一方が時間制約の厳しい個別救出ミッション、もう一方が長期的な複数顧客向けサービスを目的としていることに由来します。
元記事: LINK’s Reaction-Wheel Failure Validates MRV’s Chemical Thruster Architecture for GEO
※この記事はTech Timesから提供を受けた記事を日本向けに翻訳・編集したものです。

スポンサードリンク

