
Tutor Intelligenceが7500万ドル調達、100台のロボットで実世界の学習データを収集
2026年11月5日 12:36

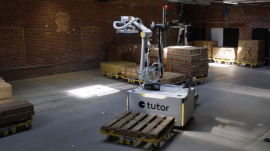
(tutorintelligence.com)[写真拡大]
米国のロボット企業Tutor Intelligenceは2026年11月2日、Andreessen Horowitz(a16z)主導で7500万ドル(約119億円)のシリーズB資金を調達したと発表した。人間の遠隔操作を交えながら工場や倉庫でロボットを稼働させ、その経験をAIの学習に生かす。資金はロボット基盤モデルの学習、生産、米国での導入拡大に充てる。
■実際の仕事を学習データに変える
マサチューセッツ州ウォータータウンに本拠を置くTutorは、2021年にMITコンピューター科学・人工知能研究所(CSAIL)から生まれた企業だ。共同創業者はCEOのJosh Gruenstein氏とCTOのAlon Kosowsky-Sachs氏である。今回の調達には既存投資家のUnion Square Ventures(USV)とNeoも参加し、累計調達額は1億1700万ドル(約185億円)となった。
同社の特徴は、完全自律化に向けた開発と商用導入を並行する点にある。ロボットが新しい作業に出会ったり、失敗からの復帰を必要としたりすると、「チューター」と呼ぶ人間の担当者が遠隔操作で手本を示す。その実演や修正を学習データとして集め、ロボット群の能力改善につなげる仕組みだ。
言語モデルは、ウェブ上の文章や書籍などの大規模なデータを学習に利用してきた。例えば、OpenAIのGPT-3の論文では、学習で処理したテキスト量は3000億トークンとされる。ロボットには、画像や言葉に加え、動作に伴って物体や周囲の状態がどう変わるかという経験が必要になる。
実機データを共有する取り組みも進んでいる。研究機関の共同プロジェクトOpen X-Embodimentは、公開時の説明で22種類のロボットから集めた100万件超の動作軌跡を収録している。Tutorは、自社のロボットと運用体制を使い、こうした実世界のデータを継続的に生成する基盤を構築している。
■100台が稼働するデータ工場
その研究基盤が「Data Factory 1(DF1)」だ。同社は2026年4月23日、DF1を含む3万5000平方フィートの新本社施設の開設を祝うイベントを開催した。DF1には、両腕を持つ半人型ロボット「Sonny」が100台並び、同社の案内では週最大1万時間の学習データを生成できる。
地元メディアのWatertown Newsによると、施設はチャールズ川沿いにある旧繊維工場の建物を利用している。また、専門メディアAutomated Warehouseの2026年5月の取材では、メキシコとフィリピンの45~50人のチューターと現地スタッフがデータ収集を支えていた。
DF1では、物をつかんで箱に入れるといった作業を通じて、人の実演とロボット自身の試行を収集する。同社によると、ロボットが誤った動きをした際には担当者が介入して正しい動作を示す。さらに、収集した作業記録を人が評価し、そのフィードバックもモデルの追加学習に利用する。
多数の実機で同じモデルを動かせば、失敗する状況や改善すべき動作を並行して調べられる。DF1は、データの収集、評価、学習、再試験を繰り返すための設備であり、顧客の生産現場から得られる経験とともに同社の研究を支えている。
■Ti0が実演から動作を学ぶ
Sonny向けの基盤モデル「Ti0」は、同社発表では45億パラメーターの視覚言語行動モデル(VLA)である。VLAは、カメラ画像と言葉による指示などを基に、ロボットの行動を生成するモデルだ。作業ごとの実演から、状況に応じた動作を学ぶ。
あらかじめ動作を設定する方式では、対象物や配置が変わると、動作の調整や追加設定が必要になることがある。学習型のモデルは、画像から捉えた状況と指示を結び付け、学習した経験を別の物体や配置にも応用することを目指す。物体の位置のばらつきや、つかみ損ねからの復帰も、学習対象となる。
Tutorによると、Ti0はDF1の実演データと、人が介入して修正した動作を活用している。複数の担当者が集める実演には操作速度の違いが生じるため、「速度正規化」と呼ぶ前処理で速度の変化をそろえ、学習データのばらつきを減らす工夫も取り入れた。
学習成果は、ソフトウェアやモデルの更新を通じて導入済みのロボットにも届ける。同社は、稼働するロボットが増えるほど経験が蓄積し、能力が高まることで新たな仕事や導入先が広がる循環を目指している。
■SonnyとCassieを用途に応じて展開
Tutorが展開するロボットは、Sonnyと、単腕の移動型ロボット「Cassie」の2系統だ。Sonnyは、個々の商品を取り出すピッキング、必要な部品をまとめるキッティング、仕分け、梱包など、両腕を使う作業を想定している。次世代機では電子商取引の出荷業務を最初の商用用途に据え、倉庫内の移動から商品回収、梱包場所への搬送までを担うとしている。
Cassieは、箱をパレットに積むパレタイジング、荷下ろし、ケース単位のピッキングに対応する。同社の2026年11月時点の製品ページでは、処理速度は毎分5~18ケース超、積載能力は50ポンド以上、一般的な設置期間は2日としている。契約から本稼働までの案内は約40日である。
同社はCassieの安全機能として、LiDARで監視する安全区域と、協働ロボットに関する技術仕様ISO/TS 15066への準拠を掲げる。タブレットによる操作に対応し、担当者がプログラムを書く手間を減らす設計だ。Automated Warehouseの取材では、外部センサーと接続するI/Oモジュールや、食品取り扱い向けの洗浄対応仕様も紹介されている。
導入先では、実際の作業を通じた学習も進めてきた。USVによると、最初期のニュージャージー州の化粧品工場では、遠隔操作で仕事を始め、数カ月の生産データを蓄積した後に自律運転へ移行した。
Automated Warehouseによると、BetterBody Foodsはユタ州とマサチューセッツ州の施設にCassieを導入した。同媒体の取材に対し、物流・包装サービス企業ProductivのCFO、Paul Baker氏は、Tutorのロボットが35万キットの出荷を支援し、品質率99.9%を達成したと説明している。
■時間や作業量に応じて支払う料金体系
Tutorの主な提供形態は、ロボットをサービスとして利用するRaaSである。2026年11月時点の公式料金表では、パレタイジングと荷下ろしは1台当たり毎時14~18ドル(約2210~2840円)で、月80時間の最低利用条件がある。保守、サポート、モデル更新を料金に含む。
ケース単位・商品単位のピッキングは、成功したピッキング回数に応じて課金する。同社は顧客の既存コストを10~50%下回る料金を目安として示しており、実際の見積もりは作業内容や施設の配置に応じて決まる。
ロボット本体の購入を伴わない利用方式だが、公式料金表には一律1万ドル(約158万円)の導入費と、返還可能な8000ドル(約126万円)の保証金が記載されている。これに輸送費などが加わる。契約は月単位で、導入や保守はTutorが担当し、Cassieには買い取りの選択肢もある。
設備購入費を一度に負担する方式に比べ、稼働量に合わせて費用を管理しやすいことが、このモデルの利点となる。a16zも、時間課金と運用支援を組み合わせることで、中小・中堅企業にも導入先を広げられる点を評価している。
■導入を起点に研究と事業を拡大
a16zの投資説明は、Raghu Raghuram氏、Martin Casado氏、Jamie Sullivan氏が共同執筆した。Raghuram氏とCasado氏はゼネラルパートナー、Sullivan氏はGrowth部門のパートナーである。a16zは、顧客の具体的な仕事から出発し、現場で得たデータを使ってモデルを育てるTutorの進め方を投資理由に挙げている。
元VMware CEOのRaghuram氏は、今回の資金調達発表で、現場への導入が求める条件からハードウェアや研究を組み立てる姿勢を評価した。導入先の広がりを通じた継続学習を、特定用途の能力から、より汎用的なロボットへ進む道筋として位置付けている。
Tutorは2025年12月、USV主導で3400万ドル(約53億7000万円)のシリーズA資金を調達していた。シードラウンドを主導したのはNeoだ。同社の2026年11月の採用情報ではチーム規模を160人超としており、ウォータータウンでロボットの開発・製造を進めている。
同社によると、2026年11月の発表時点でロボットの稼働施設数は1年前のほぼ4倍に増えた。2027年末までに1000台超を契約下に置く計画を掲げ、ロボットシステムを米国内で製造し、米国を拠点に導入する方針だ。今回の発表では企業価値と売上高は明らかにしていない。
■実機データとシミュレーションが広げる学習
ロボットAIの開発には資金が集まっている。Tech in Asiaは、2026年第1四半期のロボティクス・フィジカルAI企業の世界の調達額を163億ドル(約2兆5800億円)と伝えた。この分野ではFigure、1X、Apptronikなども開発を進めている。ブルームバーグは10月27日、Physical Intelligenceが評価額約200億ドル(約3兆1600億円)で少なくとも10億ドル(約1580億円)の調達を協議中と報じた。
学習データを増やす方法として、シミュレーションも発展している。NVIDIAは、Isaac SimやOmniverseなどを使った仮想環境と合成データ生成を提供する。物体の配置や外観などを変え、多様な条件でロボットを学習・評価するための技術だ。
同社は2025年3月、少数の人の実演を基に、11時間で78万件の合成動作軌跡を生成したと発表した。ロボット基盤モデルGR00T N1の研究では、人の映像、実機とシミュレーションの動作軌跡、合成データを組み合わせている。
実機からは、包装の変形、物体の位置、照明などが変動する環境での経験を得られる。シミュレーションは条件を変えた試行を大量に行う基盤となる。Tutorの事業で焦点となるのは、現場とDF1で集めた経験を、より幅広い仕事を安定してこなす能力へ転換し、導入先を増やしていけるかである。
元記事: Robot AI Has No Internet to Learn From: Tutor Intelligence Raises $75M to Build One
※この記事はTech Timesから提供を受けた記事を日本向けに翻訳・編集したものです。
スポンサードリンク

